隨著物聯(lián)網(wǎng)與智能交互技術(shù)的快速發(fā)展,手勢(shì)控制機(jī)器人正成為人機(jī)交互領(lǐng)域的熱點(diǎn)之一。本文介紹了一種結(jié)合Arduino微控制器與射頻(RF)集成電路的手勢(shì)控制機(jī)器人系統(tǒng),該系統(tǒng)能夠通過用戶手勢(shì)動(dòng)作實(shí)現(xiàn)機(jī)器人的無線遠(yuǎn)程控制,具有響應(yīng)迅速、操作直觀、擴(kuò)展性強(qiáng)等優(yōu)點(diǎn)。
一、系統(tǒng)架構(gòu)與工作原理
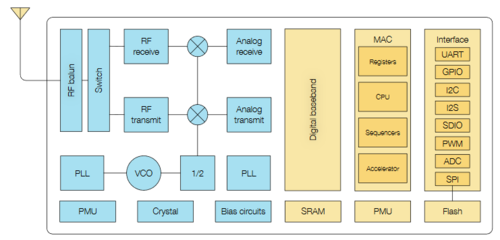
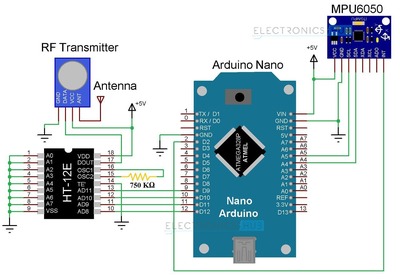
手勢(shì)控制機(jī)器人系統(tǒng)主要由三部分組成:手勢(shì)采集模塊、Arduino控制中心與RF通信模塊、機(jī)器人執(zhí)行單元。手勢(shì)采集模塊通常采用加速度計(jì)或陀螺儀傳感器(如MPU6050)捕捉用戶手部動(dòng)作,通過I2C接口將數(shù)據(jù)傳送至Arduino Nano或Uno控制器。控制器對(duì)傳感器數(shù)據(jù)進(jìn)行濾波與特征提取,識(shí)別出預(yù)設(shè)手勢(shì)(如上下擺動(dòng)、左右旋轉(zhuǎn)等),并將其編碼為控制指令。隨后,指令通過RF集成電路(如NRF24L01)以2.4GHz頻段發(fā)送至機(jī)器人端。機(jī)器人本體的接收器通過相同RF模塊獲取指令,由另一Arduino控制器解析后驅(qū)動(dòng)電機(jī)或舵機(jī)執(zhí)行相應(yīng)動(dòng)作,如前進(jìn)、轉(zhuǎn)向或機(jī)械臂操作。
二、硬件設(shè)計(jì)與關(guān)鍵組件
- 手勢(shì)采集端:采用低功耗Arduino板與MPU6050傳感器組合,確保手勢(shì)檢測(cè)的實(shí)時(shí)性與準(zhǔn)確性。傳感器數(shù)據(jù)通過卡爾曼濾波算法處理,以消除噪聲干擾。
- RF通信模塊:NRF24L01芯片作為核心,其具備多頻道通信與自動(dòng)應(yīng)答功能,有效傳輸距離可達(dá)百米(視環(huán)境而定),且功耗較低,適合電池供電的移動(dòng)應(yīng)用。
- 機(jī)器人執(zhí)行端:基于Arduino的電機(jī)驅(qū)動(dòng)電路(如L298N模塊)控制直流電機(jī),結(jié)合底盤結(jié)構(gòu)與輪式/履帶設(shè)計(jì),實(shí)現(xiàn)靈活運(yùn)動(dòng)。若需復(fù)雜操作(如抓取),可擴(kuò)展舵機(jī)模塊。
三、軟件實(shí)現(xiàn)與算法優(yōu)化
Arduino程序基于C++語言開發(fā),分為發(fā)送端與接收端兩個(gè)部分。發(fā)送端代碼負(fù)責(zé)讀取傳感器數(shù)據(jù),通過閾值判斷與模式匹配識(shí)別手勢(shì),例如:
- 手勢(shì)“上劃”對(duì)應(yīng)機(jī)器人前進(jìn);
- 手勢(shì)“下劃”對(duì)應(yīng)機(jī)器人后退;
- 手勢(shì)“左旋”對(duì)應(yīng)左轉(zhuǎn)。
接收端代碼監(jiān)聽RF信號(hào),解析指令后輸出PWM信號(hào)控制電機(jī)轉(zhuǎn)速與方向。為提升系統(tǒng)魯棒性,引入了校驗(yàn)機(jī)制與指令重發(fā)策略,避免因信號(hào)丟失導(dǎo)致誤動(dòng)作。
四、應(yīng)用場(chǎng)景與優(yōu)勢(shì)分析
此類手勢(shì)控制機(jī)器人可廣泛應(yīng)用于教育演示、智能家居輔助、危險(xiǎn)環(huán)境探索等領(lǐng)域。其核心優(yōu)勢(shì)在于:
- 無需物理接觸,操作體驗(yàn)自然直觀;
- RF通信抗干擾能力強(qiáng),適合復(fù)雜環(huán)境;
- Arduino開源生態(tài)支持快速原型開發(fā)與功能擴(kuò)展。
未來,通過集成機(jī)器學(xué)習(xí)算法優(yōu)化手勢(shì)識(shí)別精度,或結(jié)合Wi-Fi/藍(lán)牙模塊實(shí)現(xiàn)多模態(tài)控制,將進(jìn)一步拓展系統(tǒng)的實(shí)用性。
結(jié)語
基于Arduino與RF集成電路的手勢(shì)控制機(jī)器人,以其低成本、高靈活性的特點(diǎn),為人機(jī)交互技術(shù)提供了可行的實(shí)踐方案。通過硬件集成與軟件優(yōu)化,該系統(tǒng)不僅降低了開發(fā)門檻,也為智能機(jī)器人控制領(lǐng)域的創(chuàng)新應(yīng)用奠定了基礎(chǔ)。